GNSS 탑재 AHRS MEMS 관성센서
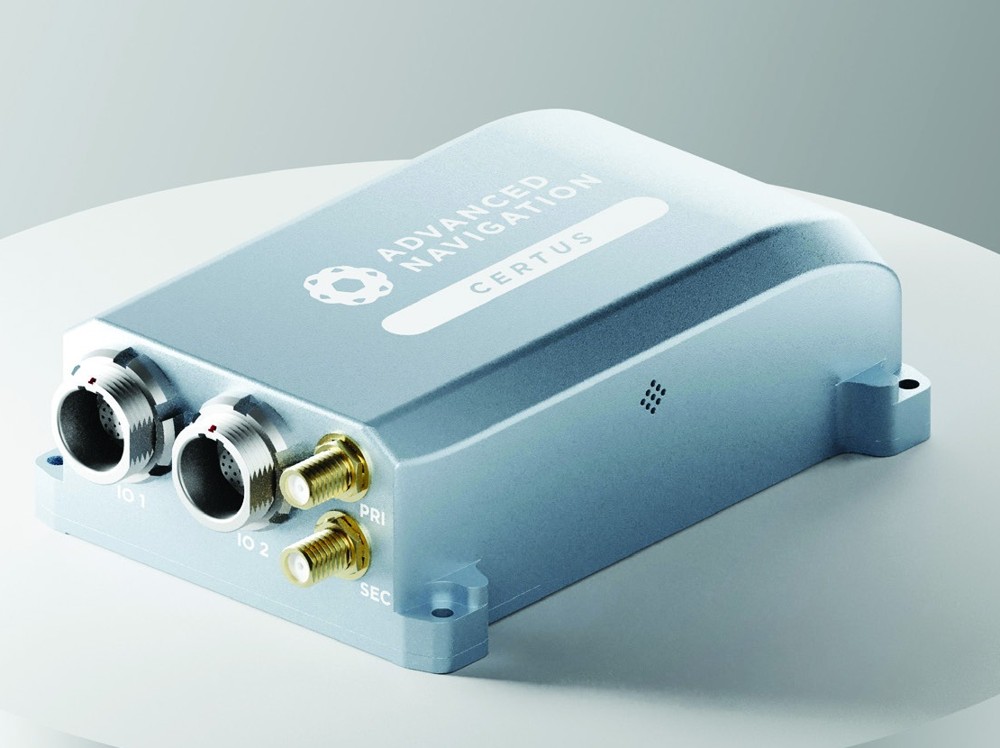
Certus 듀얼 안테나 GNSS/INS 관성항법장치
| 모델명 | Certus |
|---|---|
| 브랜드 | Advanced Navigation |
| 제조사 | Advanced Navigation |
| 영문명 | Certus MEMS GNSS/INS |
| 분류 | 자이로/관성/자기장센서 > GNSS 탑재 AHRS MEMS 관성센서 |
가격견적 문의사양·수량·납기에 따라 견적을 보내드립니다.
상세 정보
Certus MEMS GNSS/INS
듀얼 안테나 GNSS 관성항법장치 · Advanced Navigation
ITAR FREEOEM AVAILABLE무료 RTK
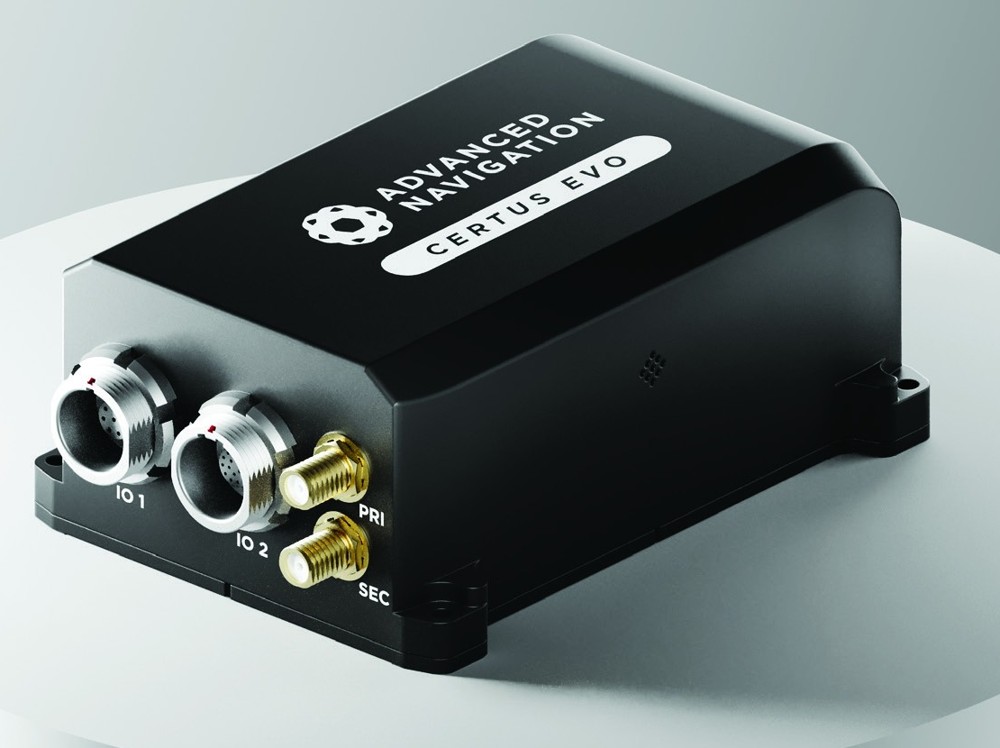
Advanced Navigation의 Certus는 온도 보정된 가속도계·자이로스코프·지자기센서·기압센서에 듀얼 안테나 GNSS 수신기를 결합한 MEMS GNSS/INS입니다. AI 기반 퓨전 알고리즘으로 정확하고 안정적인 항법 데이터를 제공합니다.
크기·무게·전력·비용(SWaP-C)이 작고, 내부 데이터 로깅과 Ethernet·CAN·RS232 등 여러 통신 인터페이스를 갖춰 시스템에 쉽게 통합할 수 있습니다.
OEM 타입과 Rugged 타입으로 제공되며, 별도 라이선스 없이 10 mm RTK 위치 정확도를 기본으로 제공합니다.
Roll & Pitch0.1°
Heading (듀얼 안테나)0.1°
RTK 위치10 mm
출력최대 1000 Hz
주요 특징
- 듀얼 안테나 GNSS Heading
- 라이선스 없는 멀티 위성군 RTK (10 mm)
- MEMS 자이로 바이어스 안정성 3 °/hr
- 출력 데이터 레이트 최대 1000 Hz, Hot Start 500 ms
- Kinematica 후처리 시 Roll & Pitch 0.03°, Heading 0.06°
- 내부 데이터 로깅
- Ethernet · CAN · RS232/RS422 인터페이스
- OEM / Rugged(IP67) 선택
사양 (Specifications)
항법 성능 (Navigation)
| 수평위치 정확도 | 1.2 m |
|---|---|
| 수직위치 정확도 | 2.0 m |
| 수평위치 정확도 (SBAS 사용시) | 0.5 m |
| 수직위치 정확도 (SBAS 사용시) | 0.8 m |
| 수평위치 정확도 (RTK 또는 Kinematica PPK) | 0.01 m |
| 수직위치 정확도 (RTK 또는 Kinematica PPK) | 0.015 m |
| 속도 정확도 | 0.05 m/s |
| Roll & Pitch 정확도 | 0.1° |
| Heading 정확도 (안테나 간격 1 m) | 0.1° |
| Roll & Pitch 정확도 (Kinematica 후처리) | 0.03° |
| Heading 정확도 (Kinematica 후처리) | 0.06° |
| Slip 정확도 | 0.1° |
| Heave 정확도 | 5 % 또는 0.05 m |
| 자세 측정범위 | 무제한 (Unlimited) |
| Hot Start 시간 | 500 ms |
| 내부 필터 처리속도 | 1000 Hz |
| 출력 데이터 레이트 | 최대 1000 Hz |
GNSS
| 수신기 모델 | Advanced Navigation Aries |
|---|---|
| 지원 항법 시스템 | GPS L1, L2 · GLONASS L1, L2 · Galileo E1, E5b · BeiDou B1, B2 |
| 지원 SBAS 시스템 | WAAS, EGNOS, MSAS, GAGAN, QZSS |
| 업데이트 레이트 | 최대 20 Hz |
| Hot Start 최초 측위 | 3초 |
| Cold Start 최초 측위 | 30초 |
| 수평위치 정확도 (단독 / SBAS / RTK) | 1.2 m / 0.5 m / 0.01 m |
| 속도 정확도 | 0.05 m/s |
| 타이밍 정확도 | 20 ns |
| 가속도 한계 | 4 g |
하드웨어 (Hardware)
| 동작전압 (Rugged / OEM) | 9 ~ 36 V / 9 ~ 30 V (또는 5 V) |
|---|---|
| 입력 보호 (Rugged 전용) | -40 ~ 100 V |
| 소비전력 (일반) | 2.64 W |
| Hot Start 대기 지속시간 | 48시간 |
| 동작온도범위 | -40°C ~ 85°C |
| 방진방수 등급 (Rugged 전용) | IP67, MIL-STD-810G |
| 평균고장간격 (MTBF) | 140,000시간 |
| 충격한계 (IEC 60068-2-27) | 150 g, 6 ms |
| 충격한계 (MIL-STD-810H 516.8) | 40 g, 11 ms |
| 크기 (Rugged / OEM) | 78 × 115 × 34 mm / 75 × 101.5 × 24 mm |
| 무게 (Rugged / OEM) | 280 g / 110 g |
통신 (Communication)
| 인터페이스 (Rugged) | Ethernet, RS232/RS422, CAN |
|---|---|
| 인터페이스 (OEM) | Ethernet, UART, CAN |
| 통신속도 | Ethernet 100 Mbit / 시리얼 4,800 ~ 4M baud |
| 프로토콜 | AN Packet Protocol, NMEA 0183 |
| 주변 인터페이스 | GPIO x2, Auxiliary RS232 x1 |
| GPIO 레벨 | 5 V 또는 RS232 |
| GPIO 기능 | 1PPS 입출력, Odometer, Stationary, Air Data 입력, NMEA 입출력, Novatel/Trimble GNSS 입력, AN Packet Protocol, CAN/CANopen, Event trigger |
센서 (Sensors)
| 항목 | 가속도계 | 자이로스코프 | 지자기센서 | 기압센서 |
|---|---|---|---|---|
| 측정범위 (동적) | ±2 / 4 / 16 g | ±250 / 500 / 2000 °/s | ±2 / 4 / 8 G | 10 ~ 120 kPa |
| 바이어스 안정성 | 20 µg | 3 °/hr | - | 10 Pa |
| 초기 바이어스 | < 5 mg | < 0.2 °/s | - | < 100 Pa |
| 초기 스케일 오차 | < 0.06 % | < 0.04 % | < 0.07 % | - |
| 스케일 팩터 안정성 | < 0.06 % | < 0.05 % | < 0.09 % | - |
| 비선형성 | < 0.05 % | < 0.05 % | < 0.08 % | - |
| 축간 정렬오차 | < 0.05° | < 0.05° | < 0.05° | - |
| 노이즈 밀도 | 100 µg/√Hz | 0.004 °/s/√Hz | 210 µG/√Hz | 0.56 Pa/√Hz |
| 대역폭 | 400 Hz | 400 Hz | 110 Hz | 50 Hz |
※ 출처: Advanced Navigation Certus 데이터시트 v3.6.0 (2026년 6월)
※ 모든 사양은 제조사 사정에 따라 예고 없이 변경될 수 있습니다. 정확한 사양은 문의해 주세요.
적용 분야
- 항공 (Air)UAV 항법, Georeferencing, 카메라 포인팅
- 육상 (Land)차량 항법, Georeferencing, 안테나 타기팅
- 해양 (Sea)수로측량(Hydrography), 선박 항법